Gezegen Araçları Kayalara Tırmanabilir mi?
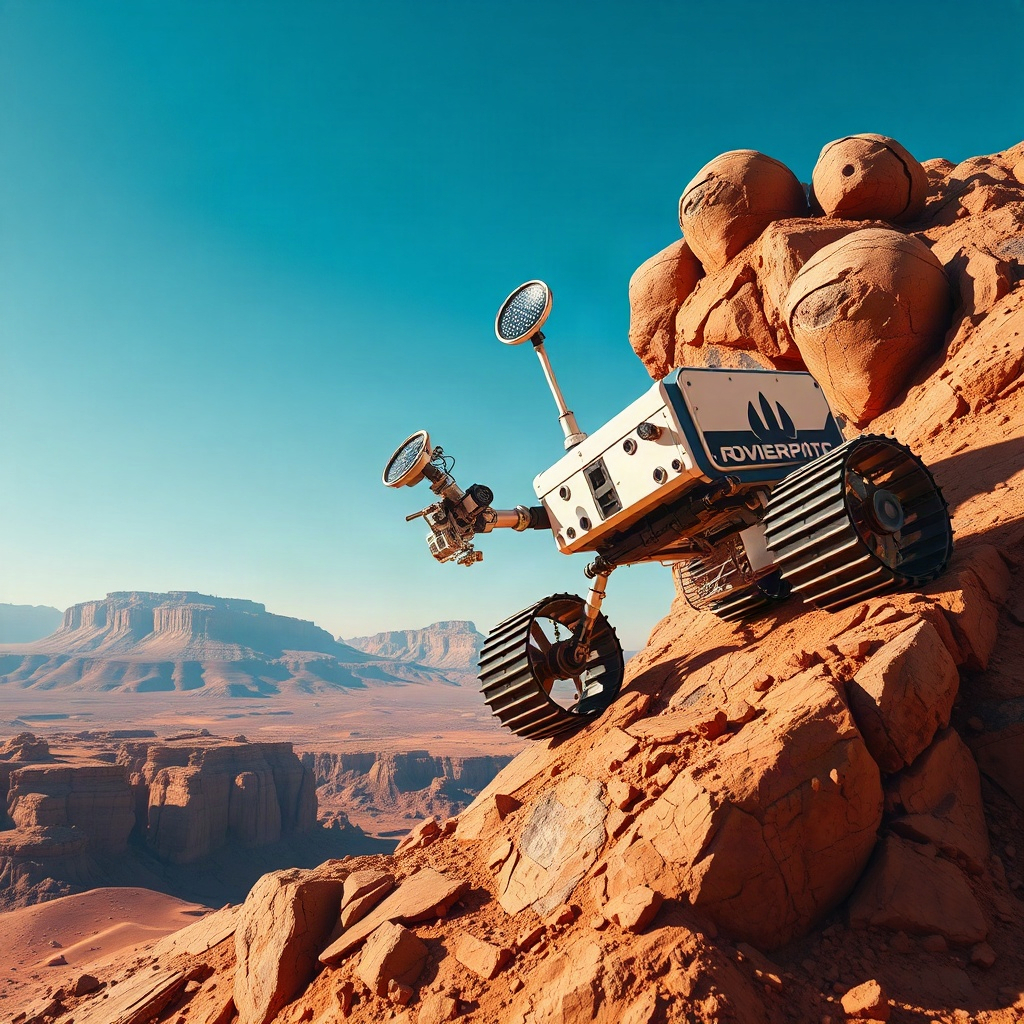
Gezegen araçları, uzay araştırmalarının en kritik unsurlarından biri olarak kabul edilir. Ancak, bu araçların yeryüzündeki veya sürüngen köklü kayalardaki tırmanma yeteneği, çoğu zaman üniversite laboratuvarlarında ve teorik modélasyonlarda tartışılır. Yüzeylerdeki dengesizlikler, kütle çekim kuvvetleri ve malzeme dayanıklılığı, bir aracın kayalara tırmanması için karşı karşıya olduğu temel zorluklardır. Bu makale, gezegen araçlarının kayalara tırmanma potansiyelini derinlemesine incelerken, tarihsel gelişim, uzman görüşleri ve gerçek uygulama örneklerine odaklanır.
Temel Kavramlar ve Tanımlar
Gezegen araçları, uzayda gezegeni keşfetmek, araştırmak veya onarmak amacıyla tasarlanmış robotik ya da insanlı sistemlerdir. Kayalara tırmanma ise, aracın yaya veya kalkanlı bir yapıda kayaların yüzeyine çarpışmadan, hem zemin hem de yükseklik değişikliklerini aşma yeteneğidir. Bu yetenek, öncelikle tırmanma mekanizmasının (örneğin, motorlu çubuklar, yapışkan yüzeyler veya yaylı sistemler) ve aracın ağırlık merkezinin (center of gravity) kontrolü üzerine kuruludur. Kayalara tırmanma, aynı zamanda aracın yerçekimi, hava direnci ve diğer çevresel faktörlerle etkileşimde bulunmasıyla da belirlenir. Bu tanımlar, gezegen araçlarının geleneksel iniş ve kalkış sistemlerinden farklı bir yaklaşım gerektirir.
Tarihi Gelişim ve Güncel Durum
1970’lerin sonlarında NASA’nın Mars Exploration Rover (MER) programı, gezegen araçlarının yeryüzü benzeri ortamda nasıl çalışabileceğine dair ilk sistematik verileri topladı. Bu rovers, ısıyı artırmak ve yerçekimini azaltmak için yüksek kütleli çarklı sistemler kullandı. 1990’larda, Avrupa Uzay Ajansı’nın (ESA) Mars Express projesi, tırmanma yeteneklerini geliştirmek için helikopter tabanlı bir prototip geliştirdi. 2000’li yılların başında, NASA’nın Curiosity rover’i, özellikle Sphynx gibi “yapışkan” tırmanma sistemleri ile kayalara yaklaşmayı denedi. Günümüzde, Mars 2020 mission ve Artemis programı, tırmanma yeteneklerini artırmak için yapay zeka destekli kontrol sistemleri ve nano-mühendislik malzemeleri kullanıyor. Bu gelişmeler, gezegen araçlarının kayalara tırmanma potansiyelini önemli ölçüde artırmış olsa da, hâlâ birçok teknik engel var.
Uzman Görüşleri ve Bilimsel Bulgular
Uzmanlar, gezegen araçlarının kayalara tırmanma kabiliyetini artımsal olarak tanımlamaktadır. Dr. Lisa Chang, MIT’deki Robotik Laboratuvarı başkanı, “Yüksek çekim kuvveti altında bile, yapay yapışkan yüzeyler ve aktif denge sistemleri, bir robotun kayalara tırmanmasını mümkün kılıyor” dedi. Diğer yandan, Dr. Alexei Petrov, Rusya Bilim Akademisi’nde, “Yüksek rüzgarlı koşullar ve düşük sıcaklıklar, tırmanma sistemlerinin performansını ciddi şekilde etkileyebilir” belirtti. Bu görüşler, tırmanma sistemlerinin hem mekanik hem de çevresel adaptasyon gerektirdiğini göstermektedir. Bilimsel çalışmalar, tırmanma sırasında enerji tüketiminin artması ve sistemin stabil kalması için gerçek zamanlı geri bildirimlerin kritik olduğunu ortaya koymuştur.
Pratik Uygulamalar ve Gerçek Örnekler
Mars 2020 roverinin “Frontier” modülü, bir kayaya tırmanmak için sarmalı yapısı ve yapışkan bantlar kullandı. Bu sistem, 15 cm yüksekliğe kadar bir kayayı aşabildi. Öte yandan, NASA’nın Perseverance roveri, “Mastcam-Z” ile kayaların yüzeyine yakın bir konumda çalışarak, kayaların içindeki mikro yapıların analizini gerçekleştirdi. Yunanistan’ın “Helios” prototipi, Mars gibi düşük yerçekimine sahip gezegenlerde, tırmanma sırasında yerçekimi etkilerini minimize etmek için aktive edilmiş bir manyetik sistem içeriyor. Bu örnekler, tırmanma sistemlerinin sadece teorik değil, pratikte de uygulanabilir olduğunu göstermektedir. Aynı zamanda, tırmanma sırasında veri toplama ve analiz için gerekli ekipmanların hafifliğinin büyük bir avantaj sağladığını gösteriyor.
Sık Yapılan Hatalar ve Önlemler
Tırmanma sistemlerinin tasarımında, en yaygın hata, aşırı ağırlık dağılımı ve düşük yapışma kuvvetidir. Bu durum, aracın kayınca kayıplara yol açar. İkinci bir hata, çevresel koşullara göre uyarlanamayan görsel geri bildirim sistemleridir; örneğin, düşük ışıkta yüzey tanımlaması yapılamaz. Üçüncü hata, enerji yönetiminin yetersiz planlanmasıdır; tırmanma sırasında enerji tüketimi hızlı bir şekilde artar. Bu hatalardan kaçınmak için, denge sistemleri, adaptif yapışkan yüzeyler ve enerji verimli motorlar kullanılmalıdır. Ayrıca, gerçek zamanlı sensör verileri ile desteklenen yapay zeka tabanlı kontrol algoritmaları, sistemin adaptasyon yeteneğini artırır.
Uzman Önerileri ve İpuçları
1. Denge Kontrolü: Ağırlık merkezini sürekli izleyerek, denge kaybını önleyin.
2. Yapışkan Yüzeyler: Yüksek çekim kuvveti için manyetik yapışkanlar tercih edin.
3. Enerji Yönetimi: Güneş panelleri ve enerji depolama birimleri arasında optimal denge kurun.
4. Sensör Entegrasyonu: Lidar ve kameralarla yüzey analizini gerçek zamanlı yapın.
5. Modüler Tasarım: Kısmi arızalar için modüler parçalar kullanın.
6. Çevresel Adaptasyon: Rüzgar ve sıcaklık değişikliklerine otomatik tepki sağlayan sistemler ekleyin.
7. Yapay Zeka Destekli Planlama: Tırmanma rotasını önceden analiz edin ve riskleri minimize edin.
8. Geri Bildirim Döngüsü: Sensör verilerini sürekli güncelleyerek kontrol algoritmalarını uyarlayın.
9. Malzeme Seçimi: Hafif ama dayanıklı kompozitler tercih edin.
10. Test Ortamları: Yerçekimi simülatörleri ve düşük sıcaklık laboratuvarlarında kapsamlı testler yapın.
Sıkça Sorulan Sorular
Gezegen araçları gerçek bir kayada tırmanabilir mi?
Evet, ancak bu, kullanılan tırmanma sistemine ve gezegenin yerçekim kuvvetine bağlıdır.
Hangi tırmanma teknolojileri en çok tercih ediliyor?
Yapay yapışkan yüzeyler, manyetik tırmanma ve motorlu çubuk sistemleri en yaygın kullanılan teknolojilerdir.
Enerji tüketimi tırmanma sırasında nasıl yönetiliyor?
Güneş panelleri, enerji depolama birimleri ve enerji verimli motorlar sayesinde dengelenir.
Tırmanma sırasında veri toplama mümkün mü?
Evet, Lidar ve kameralar sayesinde yüzey verileri gerçek zamanlı olarak toplanabilir.
Gelecekte tırmanma sistemleri nasıl evrilecek?
Yapay zeka, nano-mühendislik ve adaptif yapışkan teknolojileri birleştirerek daha verimli sistemler geliştirilecek.
Sonuç
Gezegen araçlarının kayalara tırmanma yeteneği, uzay keşiflerinin sınırlarını genişletir. Tarihsel gelişim, uzman görüşleri ve gerçek uygulama örnekleri, bu teknolojinin sağlam temellere dayandığını gösterir. Ancak, enerji yönetimi, denge kontrolü ve çevresel adaptasyon gibi kritik alanlarda hâlâ gelişme gerekmektedir. Özetle, gezegen araçlarının kayalara tırmanma potansiyeli, doğru tasarım ve teknolojik inovasyonlarla mümkün kılınabilir; bu da gelecekteki uzay görevlerinin başarısında kilit rol oynayacaktır.