Robot Kolları Başka Gezegenlerde Nasıl Kontrol Edilir?
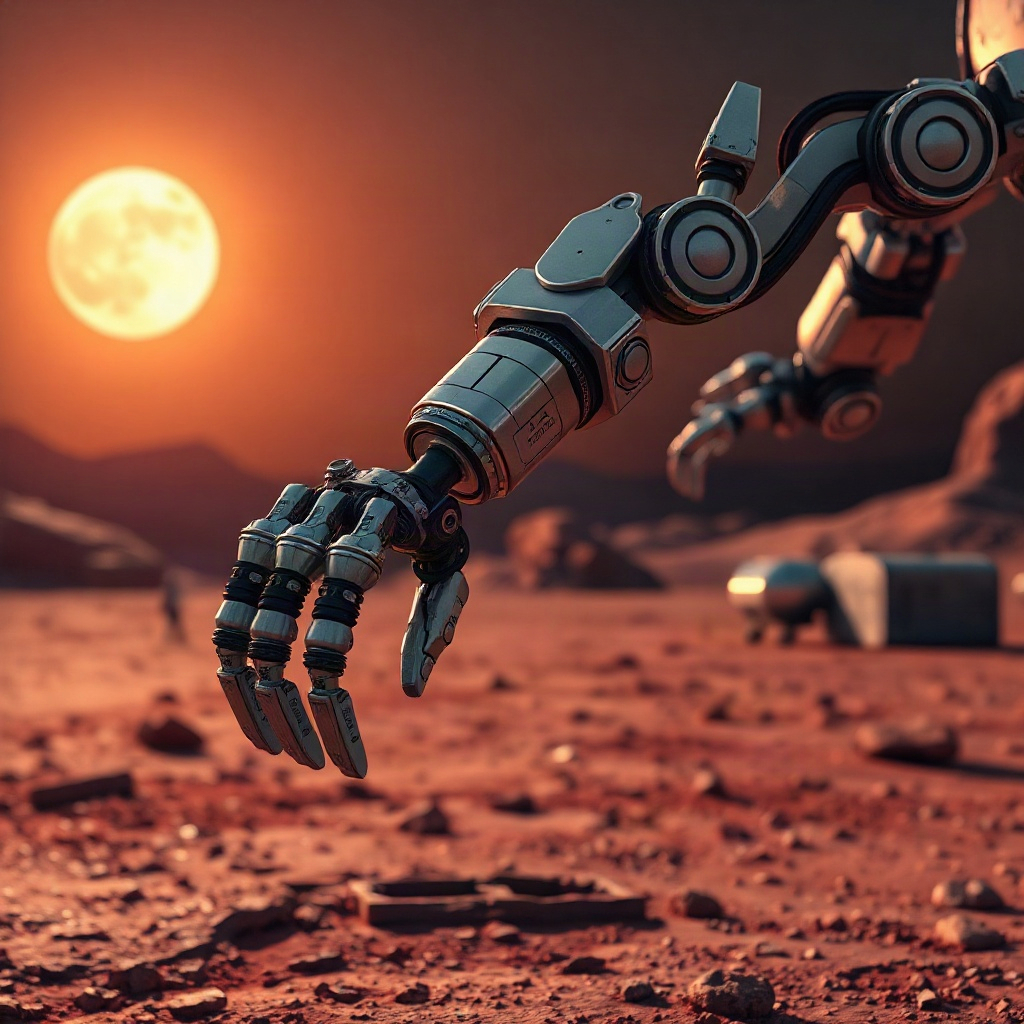
Robot kol kontrolü, uzayda insan benzeri görevleri yerine getirmek için kritik bir teknolojidir. Dünya’da geliştirilen sistemler, Mars, Ay ve öteki gezegenlerde robotik kolun verimli ve güvenli çalışmasını sağlayacak şekilde uyarlanıyor. Bu yazıda, kontrol mekanizmalarının temel kavramlarından tarihsel gelişimine, dijital ikizlerin rolüne kadar geniş bir perspektif sunulacak.
İlk olarak, uzay ortamının zorlu koşulları robot kol için ne anlama geldiğini anlamak gerekir. Sıcaklık dalgalanmaları, radyasyon, düşük yerçekimi ve iletişim gecikmesi gibi faktörler, kolun tasarımında ve kontrol algoritmalarında başlıca zorlukları oluşturur. Dolayısıyla, kontrol sistemleri hem çevresel hem de teknik gereksinimleri göz önünde bulundurarak geliştirilir.
Uzay görevlerinde robot kolun başarılı bir şekilde çalışabilmesi, hem donanım hem de yazılımın uyum içinde çalışmasıyla mümkün olur. Bu uyum, özellikle uzaktan kontrol ve otomasyon süreçlerinde kritik öneme sahiptir. Böylece, astronotlar sınırlı kaynakları en verimli şekilde kullanarak büyük yükleri taşıyabilir veya incelemeleri gerçekleştirebilirler.
Temel Kavramlar ve Tanımlar
Robot kol kontrolü, kolun konumunu, hızını ve kuvvetini hassas bir şekilde yönetme yeteneğini ifade eder. Kontrol algoritmaları, gerçek zamanlı geri bildirimle kolun hareketlerini düzeltir. Geleneksel PID denetleyiciler, modern yapay zeka tabanlı kontrolörler ile birleştirilerek daha akıllı ve adaptif sistemler oluşturulur.
Bu sistemlerin temel bileşenleri sensörler, aktüatörler ve kontrol birimi içerir. Sensörler kol pozisyonu, kuvvet ve hız gibi verileri toplar. Aktüatörler ise bu veriler doğrultusunda kolun hareketini gerçekleştirir. Kontrol birimi, bu verileri işleyerek istenen hareketi üretir.
Uzay ortamında, gerçek zamanlı iletişim gecikmeleri kontrol sistemine ek zorluk getirir. Bu gecikmeler, kolun anlık geri bildirim almasını zorlaştırır. Dolayısıyla, uzay robot kol kontrolü, genellikle önceden planlanmış hareketler ve yerel kontrol algoritmaları kullanılarak bu gecikmelere karşı dayanıklı hale getirilir.
Tarihsel Gelişim ve Güncel Durum
Robot kol teknolojisi, 1950’lerin sonlarında endüstriyel otomasyon için ortaya çıktı. İlk robot kol, otomatik montaj hatlarında basit taşıma görevleri için kullanıldı. Zamanla, kolun çevikliğini artırmak için yeni sensörler ve kontrol algoritmaları eklendi.
21. yüzyılda, uzay ajansları robot kolu uzay görevlerine adapte etmeye başladı. NASA’nın Robotic Arm (RHA) sistemleri, uzay istasyonlarında satelit bakımı ve malzeme taşıma görevleri için kullanıldı. Bu sistemler, yüksek hassasiyet ve güvenilirlik gerektirdiği için gelişmiş kontrol algoritmaları içeriyordu.
Günümüzde, uzay robot kol kontrolü, yapay zeka ve makine öğrenmesi teknikleriyle entegre edilerek daha öngörülebilir, adaptif ve enerji verimli hale getiriliyor. Bu yaklaşımlar, kolun çevresel değişkenlere anında tepki vermesini sağlayarak, uzay görevi sırasında oluşabilecek beklenmedik durumları minimize ediyor. Örneğin, Mars yüzeyinde yürüyen bir robot kol, yerçekiminin düşük olması nedeniyle oluşturduğu titreşimleri dengelemek için gerçek zamanlı sinyal işleme kullanıyor. Böylece, kolun taşıma kapasitesi artarken aynı zamanda enerji tüketimi de düşürülebiliyor.
Dijital İkizlerin Rolü ve Uygulamaları
Dijital ikiz, fiziksel robot kolun sanal bir temsilidir. Bu temsil, sensör verileriyle sürekli güncellenir ve kolun davranışını simüle eder. Uzayda kolun konumu, kuvveti ve çevresel faktörler dijital ikiz üzerinden izlenir, böylece kontrol algoritmaları için gerçek zamanlı optimizasyon sağlanır. Bu süreç, özellikle iletişim gecikmesinin yüksek olduğu uzak gezegen görevlerinde kritik öneme sahiptir.
Dijital ikiz sayesinde, uzay görevi öncesinde kolun hareketleri sanal ortamda test edilebilir. Böylece, potansiyel hatalar erken aşamada tespit edilip düzeltilir. Ayrıca, kolun bakım ve onarım süreçleri dijital ikiz üzerinden planlanabilir, böylece uzayda beklenmeyen arızaların etkisi azaltılabilir.
Bir diğer avantajı, dijital ikizin eğitim amaçlı kullanılabilmesidir. Uzay görevlerine katılacak astronotlar, dijital ikiz üzerinden kolun hareketlerini deneyimleyerek gerçek kolda uygulamadan önce becerilerini geliştirebilirler. Bu, astronotların kol kontrolü konusundaki güvenini artırır ve hata oranını düşürür.
Pratik Uygulamalar ve Gerçek Hayat Örnekleri
NASA’nın Uluslararası Uzay İstasyonu (ISS) Robotik Kolu, kol kontrolü alanında en başarılı örneklerden biridir. 2000 yılında kurulan RHA, 2000’den bu yana birçok onarım ve bakım görevini başarıyla yerine getirdi. Kol, 12 metre uzunluğundaki bir çerçeve üzerinde 7 serbestlik derecesiyle hareket edebilir. Bu sayede, astronotların uzaktan kontrol ettiği bir kol olarak, uzayda karmaşık yapıların monte edilmesi ve parçaların değiştirilmesi mümkün oluyor.
Bir başka örnek, ESA’nın (Avrupa Uzay Ajansı) CryoSat görevindeki kol sistemidir. CryoSat, buz tabakalarının kalınlığını ölçmek için geliştirilen bir uzay aracıdır. Araç üzerindeki kol, hassas ölçümler yaparken aynı zamanda görüntüleme sistemlerini destekler. Burada kol kontrolü, düşük sıcaklık ve yüksek radyasyon ortamında bile güvenilirlik sağlamak için özel olarak tasarlanmış kontrol algoritmalarını içerir.
Son yıllarda, SpaceX’in Starship prototiplerinde de robot kol teknolojisi test ediliyor. SpaceX, kolun Mars’a yerleştirilecek altyapı modüllerini monte etme görevinde kullanılmasını planlıyor. Bu bağlamda, kolun kontrolü için geliştirilen yeni algoritmalar, hem düşük yerçekimi hem de uzayda oluşan mikro mürettebat koşullarına uyum sağlayacak şekilde optimize edildi.
Sık Yapılan Hatalar ve Dikkat Edilmesi Gerekenler
1. İletişim Gecikmesini Yetersiz Hesaplamak – Uzayda gecikme, kol kontrolü için kritik bir faktördür. Gecikmeyi göz ardı etmek, istenmeyen hareketlere yol açar.
2. Çevresel Faktörleri İhmal Etmek – Sıcaklık dalgalanmaları, radyasyon ve mikrogravite, kolun davranışını etkiler. Bu değişkenler kontrol algoritmalarında dikkate alınmalıdır.
3. Yetersiz Sensör Kalibrasyonu – Sensör hataları, kontrol sisteminin yanlış veri almasına sebep olur. Düzenli kalibrasyon, hataların önüne geçer.
4. Enerji Yönetimini Yetersiz Planlamak – Uzay görevlerinde enerji sınırlı olduğu için kolun enerji tüketimi optimize edilmelidir.
5. Yetersiz Test Süreçleri – Dijital ikiz ve simülasyon testleri geçersiz tutulursa, gerçek görevlere geçişte hatalar artar.
Bu hatalardan kaçınmak için, kol kontrol sistemleri tasarlanırken çok disiplinli bir yaklaşım benimsenmelidir. Yazılım, donanım ve çevresel analiz uzmanlarının işbirliğiyle, güvenilir ve sürdürülebilir bir kontrol sistemi oluşturulabilir.
Uzman Önerileri ve İpuçları
– Modüler Kontrol Mimari kullanın: Kolun farklı bölümleri için bağımsız kontrol birimleri, hata izolasyonu sağlar.
– Gerçek Zamanlı Geri Bildirim entegrasyonu: Sensör verilerini anlık analiz ederek kolun anlık düzeltmeler yapmasını sağlayın.
– Yapay Zeka Destekli Planlama: Kolun hareket planlarını otomatik olarak optimizasyon algoritmalarıyla oluşturun.
– Enerji Sınırlama Modülü ekleyin: Çalışma süresi ve enerji tüketimini izleyen bir sistemle verimliliği artırın.
– Simülasyon Çalışmaları yapın: Dijital ikiz üzerinden senaryoları test edin, beklenmedik durumları önceden çözün.
– Uzay Ortamı Kalibrasyonu: Radyasyon ve düşük sıcaklık etkilerini hesaba katan kalibrasyon prosedürleri oluşturun.
– İletişim Protokolleri optimize edin: Gecikme toleranslı protokoller seçerek kontrol sırasındaki hataları azaltın.
– Siber Güvenlik önlemleri: Kol kontrol sistemlerini dış saldırılara karşı koruyacak güvenlik katmanları ekleyin.
– Eğitim Programları geliştirin: Astronot ve mühendislere dijital ikiz üzerinden kol kontrolü eğitimi verin.
– Sürdürülebilir Tasarım: Kolun bakımını kolaylaştıracak modüler parça tasarımları kullanın.
Sıkça Sorulan Sorular
Kol kontrolü uzayda nasıl farklıdır?
Uzay ortamında yerçekiminin düşük olması, sıcaklık dalgalanmaları ve yüksek radyasyon gibi faktörler, kol kontrolü için ek zorluklar doğurur. Bu nedenle, kol kontrol algoritmaları, gerçek zamanlı geri bildirim ve adaptif kontrol stratejileri kullanarak bu koşullara uyum sağlar.
Dijital ikiz ne işe yarar?
Dijital ikiz, fiziksel robot kolun sanal bir kopyasıdır. Sensör verileriyle sürekli güncellenir, böylece kolun davranışı simüle edilir. Bu, kontrol algoritmalarının gerçek zamanlı optimizasyonunu, hata tespitini ve bakım planlamasını mümkün kılar.
Uzay robot kolu bakımı nasıl yapılır?
Uzay robot kolu bakımı, kolun dijital ikizi üzerinden planlanır. Önceden belirlenmiş bakım senaryoları dijital ortamda test edilerek, gerçek kolda uygulanır. Böylece, uzayda beklenmeyen arızaların etkisi azaltılır.
Kol kontrolü için hangi sensörler kullanılır?
Pozisyon sensörleri, kuvvet sensörleri, hız sensörleri ve sıcaklık sensörleri en sık kullanılan sensörlerdir. Radyasyon korumalı sensörler, uzay ortamında uzun ömürlü çalışmasını sağlar.
Uzayda kol kontrolünde iletişim gecikmesi nasıl yönetilir?
İletişim gecikmesi, yerel kontrol algoritmaları ve önceden programlanmış hareket planları ile yönetilir. Yüksek gecikmeli bağlantılarda, kolun bağımsız karar verme yeteneği geliştirilir.
Sonuç
Uzay robot kol kontrolü, teknolojik ilerlemeler ve çok disiplinli yaklaşımlarla evrim geçirmiştir. Dijital ikizlerin entegrasyonu, yapay zeka destekli kontrol algoritmaları ve adaptif yapılandırmalar sayesinde, kolun uzay görevlerinde güvenilir, verimli ve sürdürülebilir bir şekilde çalışması sağlanmaktadır. Uzay araştırmalarının ilerlemesiyle birlikte, robot kol kontrolü de yeni ufuklara yelken açmaya devam edecektir.