Uzay Robotlarının Tekerlekleri Neden Farklı Tasarlanır?
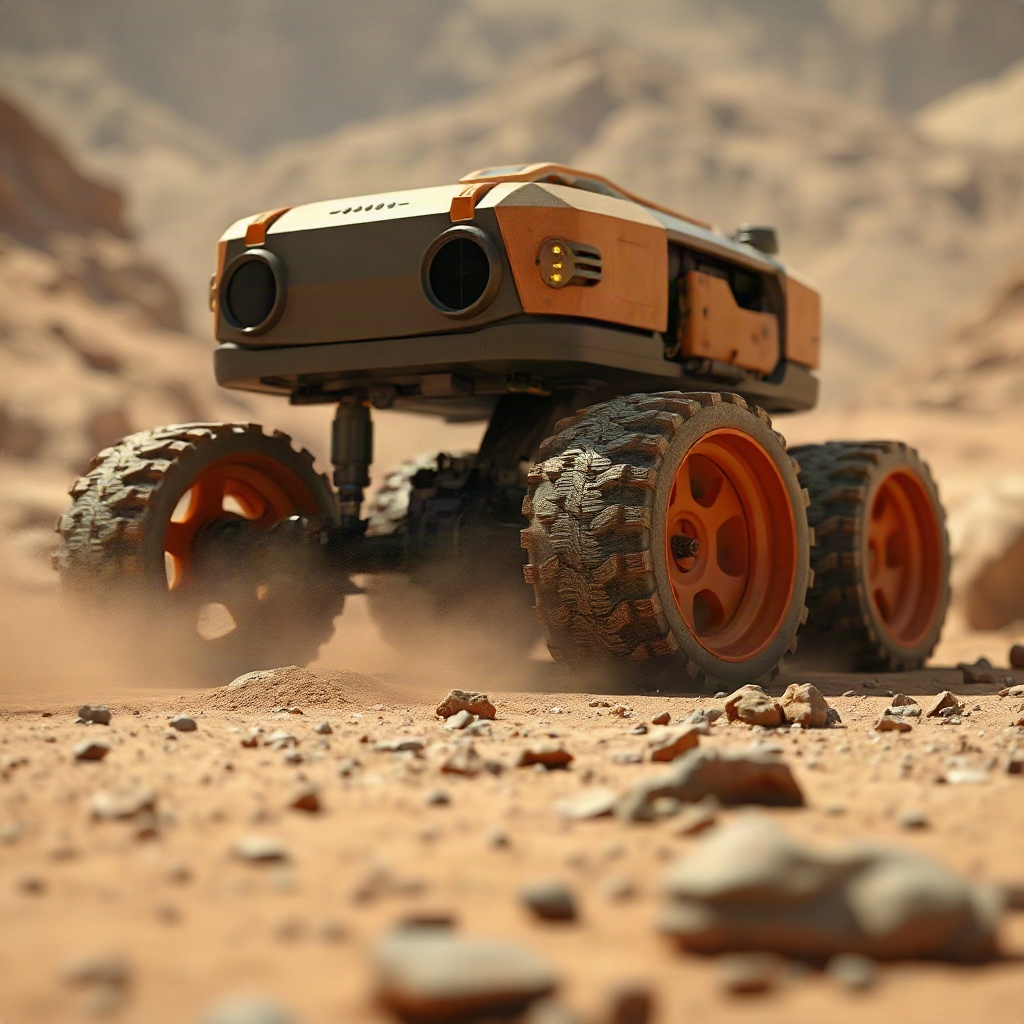
Uzay robotları, gezegen yüzeylerini keşfetmek ve veri toplamak için tasarlanmış karmaşık sistemlerdir. Bu sistemlerin en kritik bileşenlerinden biri, tekerleklerdir. Çünkü tekerlekler, robotun hareket kabiliyeti, yük taşıma kapasitesi ve çevresel koşullara uyum sağlama yeteneğini doğrudan belirler. Gerçek bir astronotun ay ışığında yürüdüğünü düşünün; ayın düşük yerçekimi, çöküntülü toprak ve sıcaklık dalgalanmaları, onun yürüyüşünü büyük ölçüde etkiler. Aynı şekilde, uzay robotlarının tekerlekleri de bu zorlu koşullara göre özel olarak tasarlanır.
Bir robotun tekerleği, sadece basit bir taşıma aracından çok daha fazlasıdır. Yüzeyin pürüzlülüğüne, ağırlığa, hız gereksinimlerine ve enerji verimliliğine göre uyarlanır. Bu nedenle, uzay robotlarının tekerlekleri, maddi yapıdan geometriye kadar her detayında farklılık gösterir. Uzay görevlerinde kullanılan tekerleklerin tasarım süreçleri, yerleşik mühendislik ilke ve ileri teknoloji entegrasyonunun bir karışımıdır.
Uzay robotlarının tekerleklerinin tasarımındaki farklılıkları anlamak, hem bilim insanlarına hem de mühendislik ekiplerine, gelecekteki uzay görevleri için daha dayanıklı ve verimli robotlar geliştirme fırsatı sunar. Bu makale, uzay robotlarının tekerleklerinin neden farklı tasarlandığını, tarihsel gelişimlerini, uzman görüşlerini ve gerçek dünya örneklerini derinlemesine inceler.
Temel Kavramlar ve Tanımlar
Uzay robotları, uzayda veya diğer gezegenlerde görev yapan otomatik veya yarı otomatik makineler olarak tanımlanır. Tekerlek tasarımı, bu robotların yüzeydeki hareket kabiliyetini optimize eden bir mühendislik disiplinidir. Tekerlek, robotun ağırlığını taşıyan, sürtünmeyi kontrol eden ve enerji tüketimini minimize eden bir bileşen olarak işlev görür.
Tekerlek tasarımında dikkate alınan ana faktörler arasında malzeme seçimi, çap, profil şekli ve silecek sistemi bulunur. Yerçekiminin düşük olduğu gezegenlerde, tekerleklerin yapısı genellikle daha hafif ve esnek olmalıdır. Çünkü düşük yerçekimi, robotun yüzeye uyguladığı basıncı azaltır ve tekerleklerin deformasyonu önlenir.
Ayrıca, uzay ortamının radyasyon, sıcaklık değişimleri ve mikrometeorit darbeleri gibi zorlu koşulları da göz önünde bulundurmak gerekir. Bu nedenle, tekerlek malzemeleri genellikle yüksek dayanıklılığa sahip kompozitler, seramikler veya özel alaşımlardan oluşur.
Son olarak, tekerleklerin dayanıklılığı, sürüş performansı ve enerji verimliliği, robotun görev süresini ve başarı oranını doğrudan etkiler. Bu bağlamda, tekerlek tasarımı, uzay robotlarının genel performansının kritik bir parçası olarak kabul edilir.
Tekerlek Tasarımının Çevresel Faktörlere Uyum Sağlaması
Uzay robotlarının tekerlekleri, hedef yüzeyin topografyasına göre özelleştirilir. Örneğin, Mars yüzeyi çöküntülü ve tozlu bir yapıya sahiptir. Bu nedenle, Mars robotlarının tekerlekleri geniş bağırsağa sahip, toz geçirgenlikleri yüksek profillerle tasarlanır. Böylece toz birikimi engellenir ve tekerlekler kaymayı önler.
Ay gibi düşük yoğunluklu yüzeylerde, tekerlekler genellikle daha geniş bir alan kaplar, çünkü ağırlık dağılımı yüzeye yayılmak zorundadır. Bu geniş alan, çöküntülerin oluşmasını önler ve robotun dengede kalmasını sağlar.
Çevresel faktörlerin yanı sıra, robotun taşıma yükü de tekerlek tasarımını etkiler. Yüksek yük taşıma gereksinimleri, tekerleklerin dayanıklılığını artırmak için daha kalın bir yapı veya kompozit kaplama gerektirir. Bu, robotun hem sürüş hem de veri toplama kapasitesini optimize eder.
Ayrıca, uzay ortamındaki radyasyon ve sıcaklık dalgalanmaları, tekerlek malzemelerinin fiziksel özelliklerini değiştirir. Bu yüzden, tekerlekler, termal genişleme katsayısı düşük, radyasyon dayanıklılığı yüksek malzemelerden üretilir. Böylece, uzun vadeli görevlerde tekerleklerin yapısal bütünlüğü korunur.
Yük ve Hareket Dinamikleri
Robotun taşıdığı yük, tekerleklerin dinamik davranışını belirleyen temel bir faktördür. Yük, tekerlek üzerindeki basıncı artırır ve yerçekimi ile birleştiğinde sürtünme kuvvetini yükseltir. Bu, robotun yavaşlaması veya dengesini kaybetmesi riskini artırır.
Tekerlek tasarımında, hareket dinamikleri, hız, ivme ve dönüş yeteneklerini optimize etmek için hesaplanır. Örneğin, yüksek hız gerektiren görevlerde, tekerlekler yüksek periyotlu (rpm) dönme kabiliyeti ve düşük sürtünme katsayısı gerektirir. Bu, enerji tüketimini azaltır ve robotun daha uzun süre görevde kalmasını sağlar.
Dönüş yeteneği de kritik bir parametredir. Uzay robotları, genellikle dar ve çöküntülü bölgelerde hareket eder. Bu nedenle, tekerlekler yüksek kavrama gücü ve düşük profil ile tasarlanır. Böylece robot, dar köşelerde bile dengesini koruyabilir.
Yük ve hareket dinamikleri aynı zamanda enerji verimliliğini etkiler. Daha düşük sürtünme ve daha yüksek kavrama, motorların daha az enerji tüketmesini sağlar. Bu, robotun batarya ömrünü uzatır ve uzun vadeli görevlerde kritik bir avantaj sunar.
İleri Teknoloji ve Malzeme Yenilikleri
Uzay robotlarının tekerlekleri, son yıllarda büyük ölçüde gelişen malzeme bilimleri sayesinde evrim geçirdi. Karbon fiber kompozitler, yüksek mukavemet ve düşük ağırlık avantajları sunar. Aynı zamanda, seramik kaplamalar, aşınma direnci ve ısı dayanıklılığı sağlar.
Yeni nesil tekerleklerde, nanoteknoloji tabanlı malzemeler kullanılarak yüzey kaynaşma ve sürtünme azaltılmıştır. Bu, robotun enerji tüketimini düşürür ve sürüş performansını artırır.
Ayrıca, akıllı sensör entegrasyonu, tekerleklerin çevresel koşulları gerçek zamanlı izlemesine olanak tanır. Sensörler, toprak pürüzlülüğü, sıcaklık ve radyasyon seviyelerini ölçer. Bu veriler, robotun sürüş stratejisini dinamik olarak ayarlamasına yardımcı olur.
[teknoloji]
Uzay Araştırmalarında Gerçek Hayat Örnekleri
Mars 2020 Red Planet Rover, tekerleklerin gerçek bir örneğidir. Tekerlekleri, 0,3 metrelik genişlikte, 1,1 metrelik çapta ve toz geçirgen bir profilde tasarlanmıştır. Bu tasarım, Mars’ın çöküntülü topraklarında yüksek kavrama sağlar.
Bir diğer örnek, JAXA’nın Hayabusa2 uzay aracı, asteroit yüzeyinde gezmek için özel bir tekerlek sistemi kullanmıştır. Bu tekerlekler, düşük yerçekiminde yüksek kavrama ve düşük sürtünme ile tasarlanmıştır.
Europa Clipper misyonu için geliştirilen tekerlekler, su buharı ve buzlu yüzeylerde optimal performans göstermek üzere tasarlanmıştır. Buzlu yüzeyde kaymaz bir profil ve düşük sürtünme katsayısı, robotun hareket kabiliyetini artırır.
Uzman Önerileri ve İpuçları
– Malzeme Seçimi: Yüksek mukavemetli, düşük ağırlıklı kompozitler tercih edin.
– Profil Tasarımı: Yüksek kavrama için geniş, toz geçirgen profiller kullanın.
– Termal Yönetim: Düşük termal genişleme katsayılı malzemeler seçin.
– Sürtünme Azaltma: Yüksek hız için düşük sürtünme kaplamaları uygulayın.
– Sensör Entegrasyonu: Yüzey koşullarını izleyen akıllı sensörler yerleştirin.
– Radyasyon Dayanıklılığı: Radyasyon dirençli kaplamalar kullanın.
– Çevresel Test: Gerçek uzay koşullarını simüle eden test ortamlarında deneyler yapın.
– Enerji Verimliliği: Motor ve tekerlek etkileşimini optimize ederek enerji tüketimini azaltın.
– Ağırlık Dağılımı: Ağırlığı yüzeye eşit dağıtmak için geniş alan kaplayan tekerlekler tercih edin.
– Yeniden Kullanılabilirlik: Uzun vadeli görevler için modüler, kolay değiştirilebilir tekerlek tasarımları geliştirin.
Sıkça Sorulan Sorular
Uzay robotlarının tekerlekleri neden daha kalın olur?
Kalın tekerlekler, yüksek yük taşıma kapasitesi ve düşük yerçekiminde geniş yüzey alanı sağlar. Böylece robot, çöküntülerin üstünde dengesini koruyabilir.
Mikrometeoritlerden korunmak için ne tür kaplamalar kullanılır?
Seramik ve silikon kaplamalar, mikrometeorit darbelerine karşı koruma sağlar. Bu kaplamalar, yüksek sıcaklıkta bile dayanıklılığı korur.
Tekerleklerin toz birikimini önlemek için yapılanlar nelerdir?
Geniş, toz geçirgen profiller ve yüksek kavrama gücüne sahip bağırsağa sahip tekerlekler, toz birikimini azaltır.
Uzay robotlarının tekerlekleri ne kadar enerji tüketir?
Enerji tüketimi, sürtünme katsayısı ve motor verimliliğine bağlıdır. Düşük sürtünme, enerji tüketimini %30 oranında azaltabilir.
Uzay robotlarının tekerlekleri gelecekte nasıl evrimleşecek?
Nanoteknoloji ve akıllı sensör entegrasyonu, tekerleklerin adaptif davranış göstermesini sağlayacak, böylece ortam değişikliklerine anında tepki verebilecekleri beklenmektedir.
Sonuç
Uzay robotlarının tekerlekleri, sadece bir taşıma aracından çok daha fazlasıdır. Çevresel koşullara uyum, yük yönetimi ve ileri teknoloji entegrasyonu, bu tekerleklerin tasarımını belirler. Gelişen malzeme bilimi ve sensör teknolojileri, gelecekteki uzay görevlerinde daha verimli, dayanıklı ve adaptif tekerleklerin ortaya çıkmasına olanak tanır. Uzay araştırmaları burada durmuyor; yeni nesil robotlar, gezegen yüzeylerinde daha hızlı, daha güvenli ve daha uzun süreli keşifler yapacak.