Uzay Robotları Bilimsel Hedefleri Nasıl Seçer?
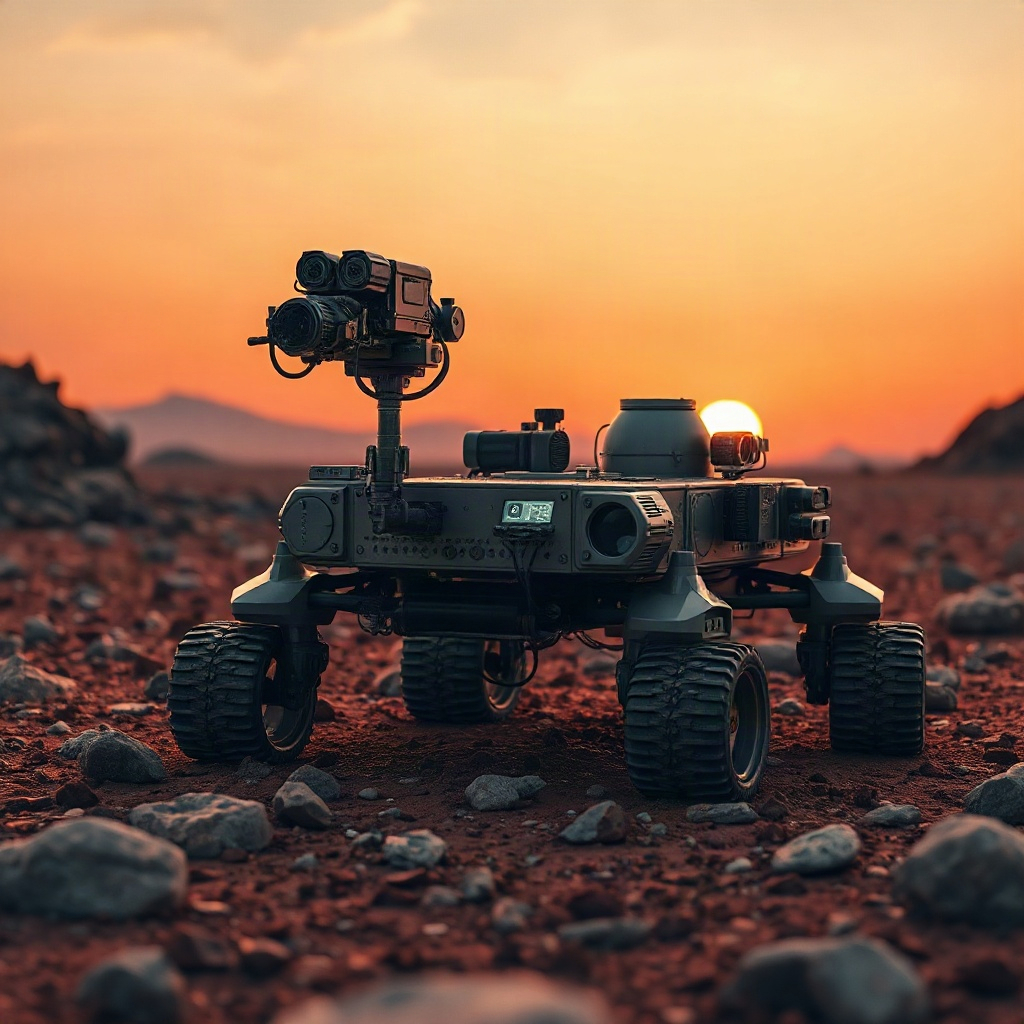
Uzay robotları, insanlığın evreni anlama arzusu içinde kritik roller üstleniyor. Bu makineler, Mars’ta, Ay’da veya Jüpiter’in uydularında keşif görevleri yürütürken, bilimsel hedefleri belirleme sorumluluğunu da üstleniyor. Peki, bir uzay robotu bu hedefleri nasıl seçiyor? Cevap, karmaşık algoritmalar, derin öğrenme modelleri ve insan uzmanlarının işbirliğinin birleşiminde yatıyor.
Bu makale, uzay robotlarının bilimsel hedef seçme süreçlerini derinlemesine incelerken, temel kavramlar, tarihsel evrim, uzman görüşleri ve pratik örnekler üzerinden gerçek dünya uygulamalarını ele alır. Ayrıca sık yapılan hatalar ve dikkat edilmesi gereken noktaları da ortaya koyar, böylece okuyuculara kapsamlı bir rehber sunar.
Temel Kavramlar ve Tanımlar
Uzay robotları, uzay ortamında bağımsız veya yarı bağımsız olarak çalışan, keşif ve deney yapabilen otomatik sistemlerdir. Bilimsel hedefler ise, robotun görev süresince elde etmeyi amaçladığı ölçülebilir sonuçlardır; örneğin, Mars’ta organik bileşiklerin izini sürmek, Ay yüzeyinde radyoaktivite ölçümleri yapmak gibi. Hedef seçimi, robotun sensör verilerini analiz ettiği, önceden belirlenmiş öncelik listelerine göre karar verdiği bir süreçtir.
Karar verme sürecinde kullanılan ana araçlardan biri, “görsel tanıma” ve “özgün veri çıkarımı”dır. Örneğin, bir robot, Mars yüzeyinde tuzlu bir göletin izlerini fark ettiğinde, bu bölgenin jeolojik analizini önceliklendirebilir. Bununla birlikte, her hedef, robotun batarya ömrü, veri saklama kapasitesi ve veri iletim hızı gibi kaynak kısıtlamalarıyla dengelenmelidir.
Uzay robotlarının hedef seçimini yöneten algoritmalar genellikle “kısa süreli görev planlaması” (short‑term task scheduling) ve “uzun vadeli keşif stratejileri” arasında geçiş yapar. Bu iki yaklaşım, robotun anlık ihtiyaçları ve uzun vadeli bilimsel vizyonu arasında optimal bir denge kurar.
Uzay Robotlarının Karar Mekanizmaları
Robotlar, çevresel sensörlerinden gelen ham veriyi işlemek için derin öğrenme tabanlı sınıflandırıcılar kullanır. Bir örnek, NASA’nın Curiosity rover’ı üzerindeki “visual odometry” sistemidir; bu sistem, robotun konumunu ve çevresindeki nesneleri gerçek zamanlı olarak izler. Bu veriler, hedef seçiminin temelini oluşturur.
Karar mekanizmasının ikinci aşaması, “örneğin önceliklendirme”dir. Burada, robot bir karar ağacı (decision tree) veya Bayesyen ağı (Bayesian network) ile her potansiyel hedefin bilimsel değerini ve kaynak maliyetini değerlendirir. Örneğin, bir su izini bulduğunda, bu izin bilimsel değeri yüksek olsa da, batarya tüketimi ve veri iletim maliyeti göz önünde bulundurularak öncelik sırası belirlenir.
Robotlar ayrıca, “gerçek zamanlı geri besleme” (real‑time feedback) mekanizmalarıyla hedeflerini günceller. Bir hedefin beklenen veri miktarı gerçek veriden çoksa, robot hedefi yeniden değerlendirir ve daha verimli bir alternatifi seçer. Bu dinamik süreç, uzay ortamındaki belirsizliklere karşı dayanıklılığı artırır.
Son olarak, robotlar “küme öğrenme” (ensemble learning) ile birden fazla algoritmanın çıktısını birleştirir. Böylece tek bir modelin hatalı karar vermesi durumunda, diğer modellerin katkısı ile daha doğru hedef seçimi sağlanır.
Veri Toplama ve Önceliklendirme Süreci
Uzay robotları, sensörlerinden sürekli veri akışı alır. Bu veriler, “veri işleme havuzu” içinde önceden tanımlanmış filtrelerden geçer. Örneğin, yüksek çözünürlüklü görüntülerden sadece ilginç görsel desenleri (örneğin, kristal yapılar) çıkarmak için görüntü işleme algoritmaları kullanılır.
Toplanan veriler, “önişleme” (pre‑processing) aşamasından sonra “özellik çıkarımı” (feature extraction) ile bilimsel potansiyelini belirlenir. Burada, kimyasal analiz sensörleri ile elde edilen spektrumlar, organik bileşiklerin varlığını gösterebilir. Bu veriler, robotun önceliklendirme algoritması tarafından “bilimsel değere” göre sıralanır.
Önceliklendirme sürecinde, kaynak kısıtlamaları da göz önüne alınır. Robotun batarya seviyesini, veri saklama kapasitesini ve uzay iletim bandını dikkate alarak, “maksimum bilimsel çıktı” hedeflenir. Bu denge, robotun görev süresini uzatırken, yüksek öncelikli hedeflere odaklanmasını sağlar.
Son aşama, “hedef onayı”dır. Belirlenen hedef, robotun kontrol sistemi tarafından onaylandığında, robot ilgili sensörleri aktive eder ve veri toplama sürecini başlatır. Bu süreç, robotun bağımsızlık seviyesine göre farklılık gösterebilir; tam bağımsız robotlar bu adımları kendi başına yaparken, yarı bağımsız robotlar insan onayı bekler.
İşbirliği ve Hızlı Yanıt Döngüleri
Uzay robotları, çoklu görev modülleriyle birlikte çalışabilir. Örneğin, bir robot bir bölgeyi tararken, başka bir robot aynı bölgenin deneysel verilerini toplar. Bu modüller, “eş zamanlı veri senkronizasyonu” ile hedef seçimini hızlandırır.
İşbirliği, “paylaşılan bilgi havuzu” (shared knowledge base) sayesinde mümkün olur. Robotlar, buldukları veriyi merkezi bir veri tabanına gönderir; buradan da diğer robotlar veri analizi yapar. Bu, “çoklayıcı öğrenme” (multi‑agent learning) yaklaşımının temelini oluşturur.
Hızlı yanıt döngüleri, “düşük gecikmeli karar verme” (low‑latency decision making) ile sağlanır. Araçlar, gerçek zamanlı olarak çevresel değişiklikleri algılar ve hedeflerini anında günceller. Bu, özellikle değişken uzay koşullarında kritik öneme sahiptir.
İşbirliği aynı zamanda “hata toleransı” sağlar. Bir robotun sensöründe arıza meydana geldiğinde, diğer robotlar veri paylaşımı sayesinde eksik bilgiyi tamamlar ve hedef seçimini sürdürebilir.
Senaryolar ve Risk Değerlendirmesi
Robotlar, farklı senaryolarda (örneğin, kıyı, çöller, volkanik bölgeler) farklı hedef önceliklerini uygular. Her senaryo, kendine özgü “risk profili” içerir; örneğin, volkanik bölgelerde sıcaklık dalgalanmaları büyük risk oluşturur.
Risk değerlendirmesi, “probabilistik risk modelleme” (probabilistic risk modeling) ile gerçekleştirilir. Robot, her hedef için risk skorunu hesaplar ve bu skorları bilimsel değere göre dengeleyerek hedef sıralaması yapar.
Risk yönetimi aynı zamanda “önleyici bakım” (predictive maintenance) ile entegre olur. Robot, sensör verileri üzerinden beklenen arıza olasılıklarını tahmin eder ve buna göre bakım planı oluşturur. Bu, görev sürekliliğini ve hedef başarımını artırır.
Sonuç olarak, robotların senaryolara göre esnek hedef seçimi, uzay keşiflerinin verimliliğini maksimize eder.
Geleceğe Yönelik Adaptasyon Stratejileri
Uzay robotlarının geleceği, “yapay zeka evrimi” ve “yeni sensör teknolojileri” ile şekillenecek. Özellikle, “dijital ikiz” (digital twin) modelleri, robotların fiziksel karşılıklarının sanal ortamda simülasyonunu sağlar. Bu sayede, yeni hedef seçimi algoritmaları önceden test edilebilir.
“Öğrenme transferi” (transfer learning) ile bir robotun bir görevde kazandığı deneyimler, başka bir göreve aktarılabilir. Böylece, robotlar daha hızlı adaptasyon gösterir ve bilimsel hedef seçimi daha kısa sürede optimizasyon yakalar.
Ayrıca, “uzaktan kontrol” ve “otonom karar” arasındaki denge, insan‑robot etkileşimini yeniden tanımlar. Gelişmiş arayüzler sayesinde, uzayda görev yapan robotlar, küresel ekiplerle gerçek zamanlı olarak bilgi paylaşabilir.
Bu stratejiler, uzay robotlarının hem verimliliğini hem de keşif kapasitesini artırır, böylece insanlı ve insanlı olmayan uzay görevlerinin geleceğini şekillendirir.
Uzman Önerileri ve İpuçları
1. Öncelik Sıralamasını Gö
1. Öncelik Sıralamasını Geliştir – Robotun hedef listesi, öncelik sıralamasını sürekli güncelleyerek yeni bulguları hızlıca entegre etmeli.
2. Enerji Yönetimini Optimize Et – Batarya tüketimi, hedef seçiminde kritik bir faktördür. Enerji verimliliği yüksek görevleri öne çıkar.
3. Veri Saklama Kapasitesini İzle – Toplanan verinin depolama alanı sınırlı olduğunda, en yüksek bilgi değerine sahip veriler önceliklendirilmeli.
4. İletim Bandını Planla – Uzay iletim gecikmesi ve bant genişliği, zaman kritik hedeflerin önceliğini etkiler; bu yüzden veri iletimi stratejisi önceden belirlenmeli.
5. Çoklu Algı Entegrasyonunu Kullanın – Görüntü, spektroskopi ve jeofizik sensör verilerini birleştirerek kapsamlı bir hedef değerlendirmesi yapın.
6. Otomatik Hata Tespiti ve Düzeltme – Sensör hatalarını hızlıca tanıyarak alternatif hedeflere geçiş yapın, böylece görev sürekliliğini koruyun.
7. İnsan‑Robot İşbirliğini Güçlendir – Kritik kararlar için uzaktan kontrol ekibinin onayını hızlıca alın; bu, güvenlik ve veri kalitesini artırır.
8. Simülasyon Tabanlı Testler – Gerçek uzay ortamını taklit eden dijital ikizlerde yeni hedef algoritmalarını test edin, riskleri önceden belirleyin.
9. Adaptif Öğrenme Modelleri Kullan – Robot, yeni verilerle kendini güncelleyerek hedef önceliklerini dinamik olarak yeniden düzenleyebilir.
10. Kritik Hedefleri Önceki Deneyimle Kısalt** – Geçmiş görevlerde elde edilen başarı oranları, benzer hedeflerin önceliğini belirlemede yardımcı olur.
Sıkça Sorulan Sorular
Uzay robotları hedef seçimini nasıl otomatikleştirir?
Robotlar, derin öğrenme algoritmalarıyla çevresel veriyi anlık analiz eder. Bu analiz sonucunda, her potansiyel hedefin bilimsel değeri ve kaynak maliyeti hesaplanır; en yüksek değere sahip hedefler otomatik olarak seçilir.
Hedef seçimi sürecinde en çok karşılaşılan zorluk nedir?
En yaygın sorun, sınırlı batarya ve veri saklama kapasitesidir. Bu kısıtlamalar hedeflerin sıralamasını etkiler, bu yüzden enerji ve depolama yönetimi kritik bir rol oynar.
Uzay robotları insan müdahalesine ne kadar bağımlıdır?
Tam bağımsız robotlar çoğu kararını kendileri verirken, yarı bağımsız sistemler kritik hedef seçimini uzaktan kontrol ekibinden onay bekler. Bu, hata riskini azaltır ve veri kalitesini artırır.
Sonuç
Uzay robotlarının bilimsel hedef seçimi, gelişmiş sensör teknolojileri, derin öğrenme modelleri ve insan‑robot işbirliğiyle şekillenen dinamik bir süreçtir. Enerji yönetimi, veri saklama kapasitesi ve iletişim bant genişliği gibi kaynak kısıtlamaları, hedef önceliklendirmesini belirler. Gelecekte, dijital ikizler, öğrenme transferi ve adaptif algoritmalar, robotların keşif verimliliğini daha da artıracak. Bu yaklaşımlarla, uzayda yapılan keşifler hem daha güvenli hem de bilimsel olarak daha zengin sonuçlar elde edecek şekilde ilerleyecek.